Come l'Acquisizione Dati a validato il sistema differenziale di un Rover per l'esplorazione di Marte
Luca Di Palma
Polytechnic University of Turin
August 25, 2026
Come ci si assicura che il sistema di sospensioni di un rover marziano possa resistere alle estreme condizioni del terreno extraterrestre? Il team studentesco DIANA del Politecnico di Torino ha risposto a questa domanda validando sperimentalmente il sistema differenziale del proprio rover FORTUNA.
Utilizzando hardware e software di acquisizione dati Dewesoft, unitamente a misure del carico, analisi estensimetriche e simulazioni numeriche, il team ha verificato l'affidabilità strutturale del sistema e ne ha confermato la resistenza all'instabilità elastica in condizioni operative impegnative
Introduzione
DIANA, un team studentesco del Politecnico di Torino, è dedicato alla progettazione e allo sviluppo di rover per l'esplorazione planetaria. Fondato nel 2008, il team ha sviluppato nel corso degli anni cinque piattaforme rover, migliorando continuamente ogni progetto grazie all'esperienza e alle conoscenze acquisite con i precedenti sviluppi.
Attualmente il team comprende circa 80 studenti provenienti da diversi corsi di laurea in ingegneria del Politecnico di Torino, che collaborano allo sviluppo del prototipo.
La realizzazione del progetto è resa possibile dal supporto del Politecnico di Torino e dalla collaborazione con diverse aziende aerospaziali e industriali, che forniscono materiali, competenze tecniche e supporto ingegneristico.
Panoramica del rover marziano FORTUNA
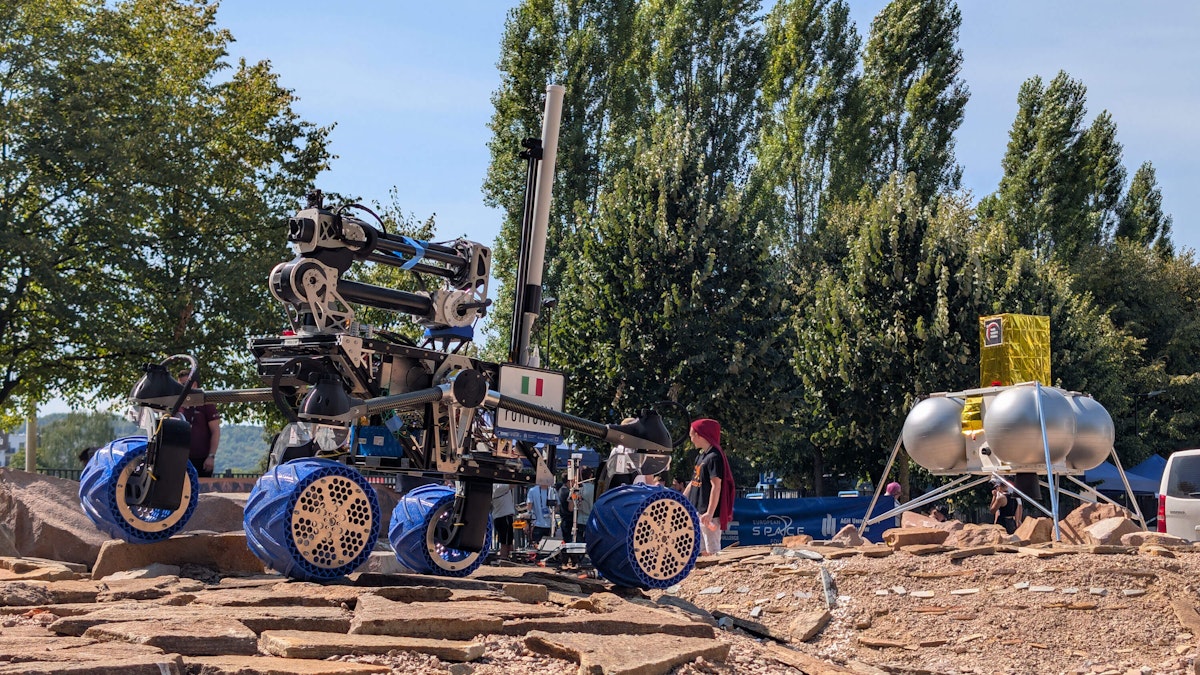
FORTUNA è il rover di punta del Team DIANA per l'esplorazione planetaria, progettato per operare in ambienti analoghi a quello marziano e affrontare le sfide della mobilità autonoma fuoristrada. Il suo sistema di mobilità a doppio bogie (double-bogie), altamente manovrabile, unito a un'architettura avionica compatta e modulare, garantisce l'affidabilità e la ridondanza necessarie per le impegnative missioni di esplorazione planetaria.
Il Team DIANA del Politecnico di Torino partecipa alla European Rover Challenge (ERC) dal 2018. La competizione, che si tiene ogni anno in Polonia, riunisce team universitari da tutto il mondo per testare i propri sistemi robotici in un Mars Yard realistico che riproduce le condizioni della superficie marziana. Nel 2026, il team punta anche a competere nella prestigiosa University Rover Challenge (URC) presso la Mars Desert Research Station nello Utah (USA). Se selezionato, il DIANA diventerebbe il primo team italiano a prendere parte alla competizione.
FORTUNA integra un sistema di navigazione autonoma avanzato, percezione basata su intelligenza artificiale e un solido stack software di bordo che gli consente di muoversi su terreni complessi, evitare ostacoli ed eseguire missioni con un intervento umano limitato. Il suo braccio robotico a sei gradi di libertà supporta operazioni di manutenzione, raccolta di campioni ed esperimenti scientifici grazie a terminali intercambiabili e payload dedicati.
Test e validazione del sistema differenziale di un rover per l'esplorazione marziana
Un componente critico del rover è il suo sistema di sospensione differenziale, che distribuisce i carichi sulle ruote mantenendo il contatto con il terreno sui percorsi accidentati. Per garantire che il sistema potesse resistere alle gravose condizioni previste durante l'esplorazione planetaria, il Team DIANA ha condotto un'estesa campagna di validazione sperimentale utilizzando hardware e software di acquisizione dati Dewesoft. Le sezioni seguenti descrivono la metodologia di test e presentano i risultati della validazione.
Sistema di sospensione differenziale di FORTUNA
Il sistema di sospensione differenziale è un componente critico di qualsiasi rover planetario, poiché distribuisce i carichi sulle ruote per mantenere trazione e stabilità su terreni accidentati. Per il rover FORTUNA, il Team DIANA ha sviluppato una configurazione a barra differenziale ottimizzata per ridurre il peso, garantire un'elevata rigidezza e massimizzare l'efficienza meccanica. Dopo diverse iterazioni progettuali, il team ha ottenuto una struttura leggera senza compromettere la resistenza o le prestazioni.
Il sistema si collega al telaio centrale del rover tramite perni dedicati che trasferiscono i carichi tra i due lati del sistema di mobilità. Questa configurazione consente a tutte le ruote di mantenere il contatto con il terreno durante il superamento di ostacoli alti fino a 20 cm, migliorando la stabilità sui terreni più impegnativi.
Il gruppo differenziale è sviluppato attorno a una barra centrale in fibra di carbonio, collegata al gruppo rotante tramite snodi sferici integrati nel perno centrale. Questi snodi compensano i piccoli disallineamenti assiali e radiali che si verificano durante il funzionamento, garantendo un trasferimento fluido dei carichi e prestazioni affidabili.
Sul lato opposto, due braccetti laterali in fibra di carbonio collegano la barra differenziale ai perni di rotazione del sistema di mobilità utilizzando lo stesso tipo di snodo sferico. L'ampio impiego della fibra di carbonio riduce significativamente il peso complessivo del sistema, mantenendo al contempo l'elevata rigidezza strutturale richiesta per l'esplorazione planetaria, ambito in cui è fondamentale ottenere il miglior rapporto peso-prestazioni possibile.


Obiettivi della validazione sperimentale
Durante la fase di progettazione, il Team DIANA ha valutato attentamente i carichi agenti sul sistema di sospensione differenziale di FORTUNA per dimensionare correttamente i suoi componenti strutturali e garantire prestazioni affidabili nelle condizioni operative più gravose. Le simulazioni di dinamica multicorpo effettuate in MSC Adams hanno mostrato che le barre in materiale composito avrebbero subito principalmente carichi assiali di trazione e compressione.
Per validare i risultati di queste simulazioni, il team ha collaborato con Dewesoft, che ha fornito hardware di acquisizione dati, strumentazione di misura e supporto tecnico durante l'intera campagna di test sperimentali. L'obiettivo principale era correlare le misure sperimentali con il modello numerico e verificare che il sistema differenziale mantenesse la propria stabilità strutturale in condizioni operative reali.
Un aspetto centrale della validazione è stato confermare l'assenza di instabilità elastica, comunemente nota come buckling. Questa modalità di cedimento può verificarsi in componenti strutturali snelli soggetti a carichi di compressione, portandoli a perdere stabilità e a deformarsi lateralmente anche quando il materiale stesso non ha ancora raggiunto il proprio limite di resistenza. Dimostrare che il sistema differenziale rimanesse privo di fenomeni di buckling era quindi essenziale per validarne il design strutturale.
Setup del test sperimentale


È stato sviluppato un setup sperimentale dedicato per acquisire le grandezze fisiche di interesse, interfacciato direttamente con il sistema di acquisizione dati Dewesoft.
La strumentazione utilizzata durante la campagna di test comprendeva:
Cella di carico 2CA-SX con un fondo scala di 200 kg;
Estensimetri Micro-Measurements in configurazione a rosetta;
Software DewesoftX.
I test sono stati condotti riproducendo le condizioni operative più severe previste durante il funzionamento del rover.
Per semplificare l'interpretazione dei dati e migliorare l'integrazione dei sensori, è stato sviluppato un sistema differenziale dedicato alle attività sperimentali, mantenendo lo stesso principio di funzionamento della configurazione installata sul rover.


Misura delle forze e della deformazione strutturale
Per misurare direttamente le forze agenti sul sistema di sospensione differenziale, il team ha utilizzato una cella di carico da 200 kg in grado di misurare carichi sia di trazione che di compressione.
Il sensore, basato su una configurazione a ponte di Wheatstone, è stato collegato direttamente al sistema di acquisizione dati (DAQ) Dewesoft.
Utilizzando il software DewesoftX, il team ha configurato la calibrazione e il condizionamento del segnale per minimizzare gli errori di misura e garantire dati di alta qualità durante l'intera campagna di test.
Per valutare la deformazione strutturale, il team ha realizzato un albero dedicato con una ridotta rugosità superficiale per migliorare l'incollaggio degli estensimetri e ridurre i potenziali errori di misura. Gli estensimetri sono stati installati in una camera bianca per garantire condizioni controllate e un'adesione uniforme dei sensori.
Il setup di misura utilizzava estensimetri posizionati a intervalli di 90°, con le coppie opposte collegate in una configurazione a mezzo ponte di Wheatstone. Questa disposizione ha permesso al team di monitorare la flessione su due piani indipendenti e di valutare con accuratezza il comportamento strutturale della barra differenziale sotto carico.
Un accurato allineamento dei sensori durante l'installazione è stato fondamentale per ottenere misure affidabili e ripetibili, riducendo al minimo gli errori indotti dal montaggio.


Risultati sperimentali e validazione
Le simulazioni iniziali di dinamica multibody, eseguite tramite MSC Adams, hanno consentito di valutare il comportamento del sistema differenziale nelle diverse configurazioni operative del rover.
Le simulazioni sono state dapprima condotte con il rover privo del braccio robotico, e successivamente considerando il braccio robotico soggetto a movimento su terreni accidentati. Tra i risultati ottenuti, i più significativi corrispondono alla configurazione statica, ovvero con il rover a riposo e in assenza di eccitazioni dinamiche esterne.
In questa condizione, come evidenziato nella regione lineare del grafico in Figura 5 per la componente di sforzo assiale (linea blu), l'analisi numerica indica una forza assiale negativa agente sulla barra differenziale. Questa condizione indica, pertanto, uno stato di compressione della struttura.
Il valore stimato durante la fase di progettazione è di circa −9 N, coerente con la configurazione statica del rover privo di braccio robotico e in assenza di sollecitazioni dinamiche significative.


Per effettuare una prima validazione del modello numerico, la forza agente sul sistema è stata misurata sperimentalmente tramite la cella di carico installata sul setup, mantenendo il rover in configurazione statica e replicando le stesse condizioni utilizzate nella simulazione.
Come mostrato dai risultati sperimentali, anche nella configurazione reale il sistema esercita sulla barra differenziale una forza assiale di compressione di circa −9 N, evidenziando una forte correlazione con le previsioni del modello numerico sviluppato in fase di progettazione.
La concordanza tra simulazione e test ha consentito un'efficace validazione del comportamento statico del sistema nella configurazione priva del braccio robotico.
Data l'entità particolarmente ridotta della forza applicata, si è ritenuto non necessario effettuare una valutazione delle deformazioni tramite estensimetri in questa configurazione. Livelli di carico così bassi generano infatti deformazioni estremamente limitate, vicine alla soglia di rumore del sistema di acquisizione e difficilmente distinguibili da eventuali disturbi del segnale.


Le successive simulazioni numeriche sono state invece condotte considerando il rover equipaggiato con il braccio robotico.
In questa configurazione, il sistema è sottoposto a differenti condizioni di carico a causa dell'introduzione di masse aggiuntive e dei momenti generati dal braccio rispetto ai perni del sistema differenziale.


I risultati mostrano un'inversione di segno della forza assiale rispetto alla configurazione precedente. La barra differenziale è ora soggetta a una forza di trazione di circa 48,8 N.
Questo comportamento è direttamente legato alla distribuzione del carico imposta dal braccio robotico, che modifica l'equilibrio statico del rover e il trasferimento delle forze all'interno del sistema di mobilità.
Un ulteriore aspetto emerso dall'analisi riguarda l'aumento dell'entità delle forze agenti durante la percorrenza del medesimo percorso simulato. La presenza del braccio, infatti, aumenta significativamente i carichi dinamici trasmessi al sistema differenziale, rendendo questa configurazione la più gravosa dal punto di vista strutturale.
Per validare questa configurazione, è stata condotta una campagna di test sperimentali per replicare le condizioni operative utilizzate nella fase di simulazione numerica.
Abbiamo quindi sottoposto il rover a un percorso con diversi ostacoli e discontinuità geometriche per generare condizioni di carico realistiche per il sistema differenziale.
In una prima fase, è stata verificata la presenza della forza assiale di trazione nella configurazione statica con il braccio installato. Anche in questo caso, il comportamento osservato sperimentalmente è risultato coerente con le previsioni del modello numerico.


La forza misurata tramite la cella di carico è stata di circa 40,3 N in trazione. La discrepanza rispetto al valore ottenuto dalla simulazione può essere attribuita a diversi fattori, tra cui le semplificazioni introdotte nel modello numerico, gli attriti non modellati, le tolleranze di fabbricazione del sistema e le lievi oscillazioni causate dal posizionamento del rover durante il test sperimentale. Nonostante queste discrepanze, i valori ottenuti rimangono coerenti con il comportamento previsto in fase di progettazione.
L'aspetto più rilevante emerso dai test riguarda tuttavia l'entità complessiva delle forze agenti sul sistema. I carichi registrati sono infatti compatibili con il dimensionamento strutturale e non evidenziano condizioni tali da condurre il sistema verso fenomeni di instabilità elastica o buckling.
Per verificare ulteriormente questa ipotesi, sono stati analizzati i dati acquisiti dagli estensimetri installati sulla barra differenziale.
La configurazione adottata prevedeva due setup a mezzo ponte di Wheatstone orientati su piani differenti. Il primo mezzo ponte prevedeva il posizionamento di un estensimetro sulla superficie superiore e uno su quella inferiore della barra, mentre il secondo mezzo ponte era configurato con estensimetri posizionati lateralmente sulla barra.
Questa soluzione ha consentito di monitorare eventuali fenomeni di flessione lungo i due piani strutturali principali, permettendo una valutazione completa del comportamento della barra durante i test.


L'analisi dei dati acquisiti non ha evidenziato variazioni dimensionali significative attribuibili a fenomeni di instabilità elastica.
I valori registrati dagli estensimetri sono infatti compatibili con deformazioni estremamente ridotte e coerenti con il comportamento strutturale previsto. Il grafico di Figura 9 illustra l'andamento delle deformazioni misurate dai due mezzi ponti di Wheatstone installati sulla barra differenziale.
In particolare, il primo grafico mostra i segnali acquisiti dal mezzo ponte 1 (HB1), costituito dagli estensimetri montati sulle superfici superiore e inferiore della barra. Il secondo grafico, mostrato in blu, rappresenta i dati acquisiti dal mezzo ponte 2 (HB2), configurato con estensimetri installati lateralmente sui lati destro e sinistro della barra differenziale.
Questa configurazione ha permesso di escludere fenomeni di buckling su entrambi i piani principali, anche nelle condizioni operative più gravose analizzate durante la campagna sperimentale.
Le lievi oscillazioni osservate nei segnali acquisiti sono principalmente attribuibili a rumore elettrico e vibrazioni ambientali che influenzano il sistema di misura, e non compromettono la validità complessiva dei risultati.
Conclusione: validazione del sistema differenziale del Rover Marziano
La campagna di test sperimentali ha confermato le prestazioni strutturali del sistema di sospensione differenziale di FORTUNA e ha dimostrato una forte correlazione tra le simulazioni numeriche e le misure sperimentali. Questi risultati hanno validato le ipotesi progettuali definite in fase di sviluppo e hanno aumentato la sicurezza nell'affidabilità del sistema in condizioni operative impegnative.
L'analisi ha mostrato che il sistema differenziale è principalmente soggetto a carichi assiali di trazione e compressione, mentre le sollecitazioni di flessione rimangono trascurabili, anche nelle configurazioni operative più gravose. Le misure acquisite mediante la cella di carico e gli estensimetri hanno inoltre confermato l'assenza di instabilità elastica o buckling, verificando la robustezza del design strutturale.
Combinando simulazioni numeriche e misure sperimentali ad alta precisione acquisite tramite il sistema di acquisizione dati Dewesoft, il Team DIANA ha verificato con successo l'efficacia del proprio progetto di sospensione differenziale. I risultati dimostrano che un'attenta ottimizzazione geometrica e l'uso di materiali compositi leggeri consentono di ottenere una soluzione rigida, affidabile ed efficiente in termini di peso per i rover da esplorazione planetaria destinati a operare in ambienti complessi.
Ringraziamenti
Il Team DIANA desidera ringraziare Riccardo Petrei, Davide Carniani, Elvira Rufolo e tutto il team Dewesoft Italia per la disponibilità, la competenza tecnica e il supporto forniti durante l'intera attività sperimentale. Il loro contributo è stato fondamentale per comprendere a fondo i requisiti del progetto e garantire un elevato livello di assistenza tecnica.
Il Team DIANA auspica di poter collaborare nuovamente in occasione di future attività e progetti.