Machine Learning per il rilevamento precoce dei guasti negli idrogeneratori
Hossein Foroozan, Ozren Orešković, Božidar Filipović-Grčić, Ivan Krnić, Ivan Kolić, Nikola Mijalić
Veski d.o.o, University of Zagreb and HEP d.d.
May 25, 2026
Le centrali idroelettriche sono impianti a lungo ciclo di vita, i cui idrogeneratori soggetti a invecchiamento richiedono più dei convenzionali allarmi a soglia per garantire un funzionamento affidabile e continuo. In collaborazione, Veski d.o.o., l'Università di Zagabria e HEP d.d. presentano un modulo aggiuntivo basato sul machine learning in grado di apprendere il comportamento normale dell'unità e rilevare lievi anomalie in tempo reale. Implementato in una centrale idroelettrica croata, il sistema dimostra come la previsione dei segnali di vibrazione basata sui residui possa fornire settimane di preavviso prima dell'attivazione degli allarmi convenzionali.
L'energia idroelettrica rappresenta una delle principali fonti mondiali di energia pulita, caratterizzata da un parco impianti soggetto a invecchiamento in cui molte centrali hanno diversi decenni di esercizio, evidenziando l'importanza di un monitoraggio affidabile dello stato dei componenti (condition monitoring). Il rilevamento precoce dei guasti è essenziale per ridurre i tempi di fermo ed evitare costosi fuori servizio non programmati, rendendo le strategie avanzate di monitoraggio e manutenzione una reale necessità operativa.
Hrvatska Elektroprivreda (HEP Group) è la compagnia energetica nazionale croata, attiva da oltre un secolo nella generazione, distribuzione e fornitura di energia elettrica. Negli ultimi decenni, l'azienda ha esteso le proprie attività alla distribuzione e fornitura di energia termica e gas naturale all'utenza.
L'Università di Zagabria è un ateneo pubblico di ricerca, la più grande università croata e una delle più antiche d'Europa a operare ininterrottamente. La sua Facoltà di Ingegneria Elettrica e Informatica (FER) è un'istituzione di riferimento per la formazione, la ricerca e l'innovazione nei settori dell'ingegneria elettrica, delle ICT e dell'informatica. La facoltà conta 3.800 studenti tra corsi di laurea triennale e magistrale, 450 dottorandi, 200 docenti e 300 assistenti alla didattica e alla ricerca. FER collabora a stretto contatto con il settore industriale per trasformare i progressi tecnologici in soluzioni concrete.
Veski d.o.o. è una delle realtà leader a livello regionale con oltre 30 anni di esperienza nella misura e nella diagnostica delle vibrazioni, nonché nel monitoraggio online dello stato dei macchinari (Machine Condition Monitoring) per turbogeneratori, idrogeneratori e motori ad alta tensione. Oggi la società fa parte del gruppo Dewesoft.
In questo caso studio presentiamo un approccio di monitoraggio avanzato implementato su un gruppo idrogeneratore in Croazia. La soluzione proposta potenzia il sistema di monitoraggio e diagnostica esistente integrando un modulo aggiuntivo basato su machine learning (ML) e deep learning. Anziché limitarsi a soglie di allarme fisse, il modulo ML apprende dai dati storici il normale comportamento operativo dell'idrogeneratore.
In base alle condizioni operative correnti, quali potenza attiva e reattiva, temperatura, velocità di rotazione, portata d'acqua e pressione, il sistema stima in modo continuo i valori attesi dei principali indicatori di stato, focalizzandosi in questo caso studio principalmente sui segnali correlati alle vibrazioni. La differenza tra i valori previsti e quelli misurati, definita residuo, costituisce un indicatore sensibile di scostamento dal comportamento atteso. I residui vengono classificati in cinque livelli di allerta e presentati in una dashboard, consentendo agli operatori di individuare precocemente le progressive derive dal funzionamento normale.
Per lo sviluppo del sistema, gli esperti del settore hanno inizialmente individuato un intervallo temporale rappresentativo del funzionamento normale. Successivamente sono state analizzate le correlazioni tra i segnali di ingresso e di uscita per selezionare le variabili più rilevanti, procedendo poi all'addestramento e alla validazione del modello con dataset aggiuntivi. La metodologia è stata implementata in una centrale idroelettrica croata, dove è attualmente in corso la valutazione dell'efficacia del monitoraggio delle deviazioni e della diagnosi precoce dei guasti in condizioni operative reali.
Contesto
L'energia idroelettrica si conferma una delle principali fonti al mondo per la generazione di elettricità a basse emissioni di carbonio. Una peculiarità dell'idroelettrico risiede nella longevità degli asset: molti impianti sono stati avviati decenni fa e i componenti rotanti fondamentali, turbine, generatori e cuscinetti, vengono comunemente sottoposti a manutenzione e ammodernamento (revamping) anziché essere sostituiti.
Questa elevata vita operativa, pur rappresentando un punto di forza, pone una sfida continua: i meccanismi di invecchiamento meccanico ed elettrico si accumulano progressivamente e i comportamenti anomali più critici possono manifestarsi con gradualità prima di rendersi evidenti. Un gruppo idrogeneratore, inoltre, non è un'unità isolata, ma un sistema accoppiato composto da sottosistemi e componenti interdipendenti. La Figura 1 illustra lo schema dei componenti principali di una centrale idroelettrica.
Il comportamento delle vibrazioni meccaniche non dipende soltanto dallo stato dei singoli elementi (cuscinetti, linea d'asse, sollecitazioni idrauliche sulla turbina, allineamento, interazioni rotore/statore), ma anche dalle condizioni d'esercizio. Il macchinario può infatti reagire in modo differente al variare dei regimi di carico, delle condizioni di potenza reattiva, del salto idraulico, della portata d'acqua, della temperatura o al verificarsi di transitori operativi.


Il problema
I sistemi tradizionali di monitoraggio dello stato (condition monitoring) si concentrano principalmente sulla raccolta dati e sulla fornitura di strumenti di analisi convenzionali. Il loro compito consiste essenzialmente nell'acquisire dati affidabili tramite vari sensori, quali vibrazioni, temperatura, flusso magnetico, scariche parziali e altri ancora.
Molto spesso gli operatori impiegano questi sistemi per funzioni di allarme e protezione impostando soglie (più o meno) fisse.
In definitiva, l'interpretazione dei dati è demandata a figure esperte. Il limite di questo approccio risiede nel fatto che la segnalazione a soglia è concepita tipicamente per la sicurezza e la protezione dell'impianto: l'allarme si attiva soltanto quando il segnale rappresenta una condizione di rischio. Questa funzione è fondamentale per scongiurare danni gravi, ma richiede una costante supervisione dell'operatore per poter essere usata con finalità predittive.
La maggior parte dei guasti si sviluppa lentamente, con lievi scostamenti che rimangono entro i limiti di allarme per settimane o persino mesi prima di manifestarsi in modo evidente. In questa fase preliminare, un sistema basato su soglie potrebbe non rilevare la variazione in atto, mentre la macchina si sta progressivamente allontanando dal proprio comportamento di riferimento (baseline).
È qui che il monitoraggio comportamentale esprime tutto il suo potenziale: anziché chiedersi «La vibrazione è superiore a un determinato limite?», la domanda diventa «La vibrazione è coerente con quanto atteso da questa unità operante a questa precisa combinazione di potenza, portata, temperature e velocità?». Se il comportamento atteso è noto, anche le minime deviazioni possono essere individuate con largo anticipo.
Il personale delle centrali spesso non dispone del tempo e delle risorse necessarie per dedicarsi continuativamente al monitoraggio, all'analisi e all'interpretazione dei dati. Pur conoscendo a fondo le proprie macchine e i relativi sottosistemi, gli operatori possono essere privi di competenze specifiche per interpretare i segnali diagnostici. Con la crescente diffusione di sottosistemi digitali all'interno dell'impianto, sistemi di eccitazione, controllo e protezione dati, regolatori di turbina, SCADA, ecc., gli ingegneri non hanno il tempo di approfondire tali dettagli specialistici nell'attività quotidiana.
A meno che non insorga un'anomalia conclamata, i sistemi di monitoraggio vengono consultati a intermittenza anziché su base giornaliera. I dati continuano a essere registrati in modo continuo, ma raramente vengono analizzati con regolarità. Considerando anche il controllo degli altri apparati, si possono accumulare terabyte di dati, generando un problema di gestione ed elaborazione (data crunching). Questo volume evidenzia la necessità di algoritmi di tracciamento automatizzati e affidabili, in grado di estrarre valore dai dati raccolti dai sistemi di controllo e monitoraggio.
La soluzione: monitoraggio avanzato per il preallarme
Una centrale idroelettrica è costituita da numerosi sottosistemi interconnessi; tale complessità strutturale rende il monitoraggio in tempo reale e l'interpretazione dei dati operativi un'operazione complessa. Per analizzare e prevedere correttamente il comportamento del sistema è necessario definire un adeguato modello di riferimento.
A livello generale, le metodologie di modellazione si possono ricondurre a tre categorie primarie: modelli basati sulla fisica, modelli ibridi e modelli guidati dai dati (data-driven). I modelli fisici, spesso definiti a "scatola bianca" (white-box), scaturiscono da descrizioni matematiche esplicite della dinamica del sistema.
Il loro punto di forza principale risiede nella diretta corrispondenza tra previsioni e meccanismi fisici, consentendo un'interpretazione immediata in termini ingegneristici. All'atto pratico, tuttavia, la loro applicazione è spesso ostacolata dall'incertezza sui parametri, dal notevole lavoro necessario per l'identificazione del sistema e dall'elevato onere computazionale per eseguirli online, in particolare in tempo reale.
I modelli ibridi, detti a "scatola grigia" (gray-box), mirano a unire la conoscenza fisica all'apprendimento basato sui dati per superare alcune di queste criticità. Questa impostazione è di particolare interesse per i digital twin e favorisce una migliore capacità di generalizzazione al variare delle condizioni d'esercizio. Ciononostante, i modelli ibridi richiedono tipicamente schematizzazioni fisiche dettagliate e serie storiche di elevata qualità, rendendone la trasposizione su altre centrali idroelettriche lunga e, in diversi casi, poco sostenibile.
Nel nostro caso è stato adottato un approccio interamente data-driven. I dati raccolti in periodi accertati di funzionamento corretto e stabile hanno costituito la base per addestrare un modello capace di apprendere il comportamento ordinario dell'idrogeneratore. I dati vengono estratti dal sistema di monitoraggio, per poi essere ripuliti e normalizzati per assicurarne la coerenza e la comparabilità. Tecniche di ingegnerizzazione delle caratteristiche (feature engineering) vengono quindi impiegate per ricavare variabili di ingresso ad alto valore informativo.
Il dataset è stato ripartito nei sottoinsiemi di addestramento (training), validazione e test. Sono stati poi selezionati, addestrati e calibrati opportuni algoritmi di machine learning mediante l'ottimizzazione degli iperparametri, valutandone le prestazioni sia sul set di validazione sia su quello di test.
Raggiunti risultati soddisfacenti, il modello è stato integrato nella pipeline di monitoraggio e aggiornato progressivamente all'acquisizione di nuove informazioni operative. La Figura 2 fornisce una vista d'insieme di questo flusso di lavoro end-to-end.


Un requisito fondamentale di questa metodologia è la precisa definizione delle condizioni operative normali da parte di esperti di settore qualificati. Sulla base di questo riferimento, il modello viene addestrato a quantificare gli scostamenti dello stato attuale dell'idrogeneratore rispetto al comportamento ordinario. Tale calibrazione consente di individuare precocemente anche le minime deviazioni, fornendo avvisi tempestivi tramite il sistema di monitoraggio.
Parallelamente, vengono identificati i segnali di uscita che riflettono in modo affidabile lo stato del generatore e selezionati i segnali correlati più rilevanti come variabili di ingresso del modello. Completata la fase di preparazione dei dati, sono stati valutati e testati diversi modelli candidati, adottando infine il Random Forest Regressor.
Il Random Forest Regressor è un algoritmo di apprendimento supervisionato basato su un metodo di ensemble learning per la regressione. L'ensemble learning è una tecnica che combina le predizioni di molteplici algoritmi di machine learning per ottenere stime più accurate rispetto a quelle fornite da un singolo modello.
All'interno di questo modello vengono ottimizzati i principali iperparametri per regolarne la complessità e massimizzarne le prestazioni predittive. Inoltre, per valutare la capacità di apprendimento dei pattern presenti nei dati, viene analizzata la profondità degli alberi decisionali.
Calibrando accuratamente i criteri di suddivisione dei nodi (splitting) e le soglie minime di campioni richiesti per le divisioni e per i nodi foglia (leaf nodes), è stato possibile controllare la complessità del modello prevenendo l'overfitting. Questo approccio consente di adattare il sistema a diversi regimi operativi, limitazioni e soglie.
Oltre a ottimizzare il modello per conseguire la massima accuratezza, rivestono un ruolo cruciale anche le dimensioni complessive, l'allocazione delle risorse e i requisiti hardware necessari per garantire l'elaborazione in tempo reale con un ritardo minimo. A tal fine, è stato controllato il numero di variabili (features) considerate a ogni split, riducendo la dimensione globale del modello e velocizzando sia la fase di addestramento sia quella di inferenza.
Poiché il controllo manuale continuo dei segnali residui non risulta sostenibile nella pratica, il residuo, definito come la differenza tra il valore misurato e quello stimato dal modello, viene sottoposto a un'ulteriore elaborazione. La Figura 3 illustra le cinque zone di allerta definite per ciascun segnale residuo; tali zone vengono stabilite singolarmente per ogni variabile sulla base dei dati storici di normale funzionamento, della risoluzione del segnale, delle normative applicabili e della valutazione specialistica degli esperti.


Inoltre, per facilitare l'interpretazione, viene presentato il comportamento futuro atteso dell'idrogeneratore in condizioni operative stabili. L'evoluzione sia dei segnali residui sia di quelli misurati è stata proiettata estrapolando i trend attuali su molteplici orizzonti temporali. Disporre di tali proiezioni consente agli operatori di valutare se un'anomalia emergente sia di lieve entità o se si stia sviluppando rapidamente. Questa distinzione favorisce un processo decisionale più tempestivo e coerente, contribuendo a migliorare l'affidabilità operativa e la sicurezza.
Nel caso specifico, i segnali residui e misurati vengono sintetizzati su quattro orizzonti temporali, un'ora, un giorno, sette settimane e un mese, consentendo di valutare sia le deviazioni a breve termine sia le derive più lente.
Il caso
Il metodo è stato testato in tempo reale come modulo aggiuntivo (add-on) a un sistema di monitoraggio convenzionale su due gruppi di generazione in centrali idroelettriche in Croazia. La Tabella 1 riporta le specifiche tecniche di entrambe le unità.
| Macchina | A | B |
| Tipo di centrale idroelettrica | Impianto di deviazione ad alta pressione | |
| Tipo di macchina | Macchina sospesa verticalmente con tre cuscinetti di guida | |
| Tipo di generatore | Generatore sincrono: S 5877-20 | |
| Tipo di turbina | Francis con albero verticale | |
| Potenza Nominale, MW | 113,166 | |
| Portata Nominale, m3/s | 45 | |
| Salto Netto Nominale, m | 269,652 | |
| Rapporto Nominale del generatore | 140 MVA | |
| Tensione Nominale del generatore | 14 400 V | |
| Velocità Nominale, RPM | 300 | |
| Traferro Nominale di progetto, mm | 32 | |
| Tensione Nominale del trasformatore | 14,4 kV/110 kV | 14,4 kV/ 220 kV |
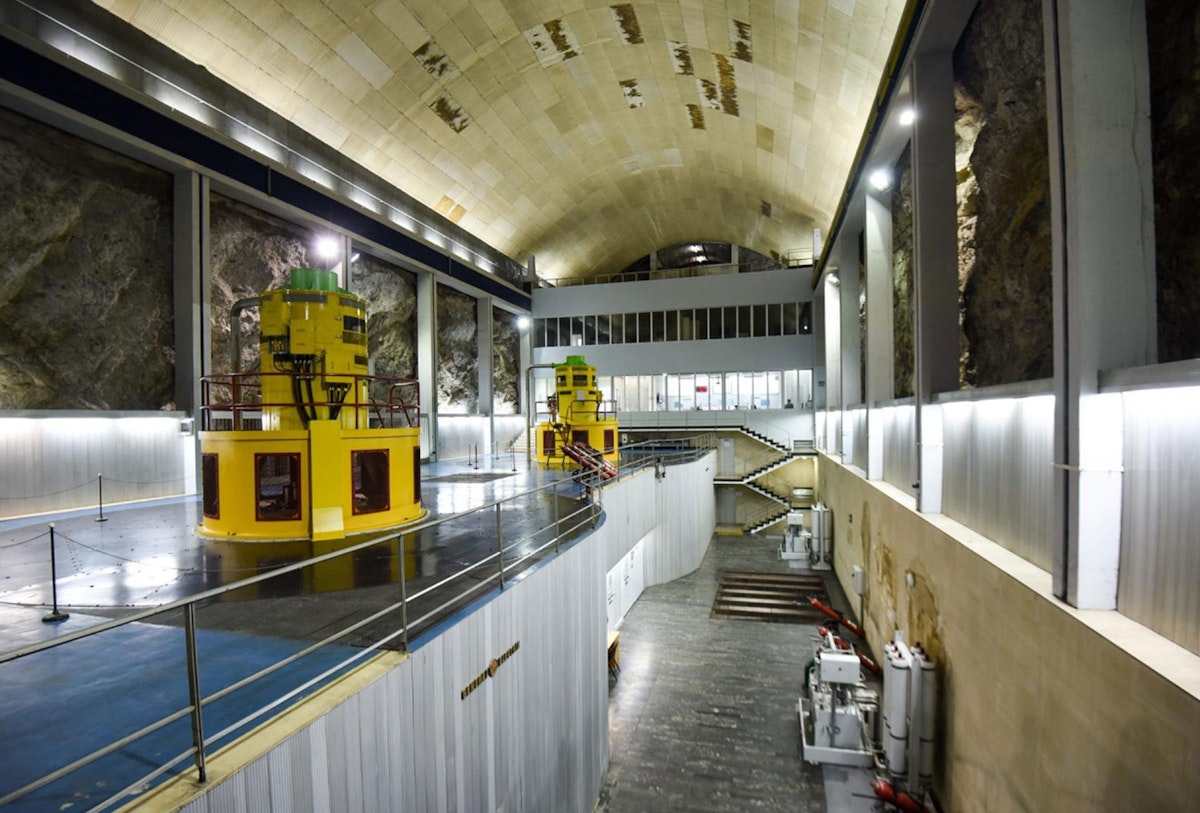
La Figura 4 presenta una panoramica dei gruppi idrogeneratori all'interno della sala macchine.


Il sistema di monitoraggio
In questo caso, il sistema di monitoraggio è stato collegato e integrato nel sistema SCADA, dal quale sono stati acquisiti i parametri operativi e di processo. Questi includono, tra gli altri, la potenza attiva e reattiva, diversi segnali di temperatura, quali le temperature dei pattini dei cuscinetti, del pacco statorico, delle dita di serraggio e degli avvolgimenti, oltre ai parametri elettrici e idraulici dell'unità, alla portata e alla pressione nella condotta forzata e nella cassa a spirale. Tutti questi parametri rivestono un'importanza fondamentale per la diagnosi delle condizioni dinamiche, poiché le vibrazioni possono variare notevolmente in funzione del carico operativo e delle condizioni termiche.
Il sistema registra in modo continuo tutti i parametri di processo nel proprio database diagnostico comune, unitamente ai punti dati ricavati dall'elaborazione in tempo reale dei segnali provenienti dai sensori sopra menzionati. Tali dati comprendono tipicamente ampiezze e fasi delle vibrazioni a diverse frequenze d'ordine, valori RMS, valori picco-picco (p2p), ecc. La Figura 5 presenta una panoramica schematica del sistema di monitoraggio. Il database di monitoraggio conserva tutti i dati raccolti sin dalla messa in servizio nel 2013.


Utilizziamo le grandezze di processo nel modello predittivo come parametri di ingresso chiave, mettendole in correlazione in diverse combinazioni attraverso i dati storici e confrontando i risultati con le uscite osservate definite dal modello. Prima di addestrare e calibrare (fine-tuning) il modello, analizziamo le correlazioni tra i segnali di uscita prescelti e tutti i segnali misurati, selezionando i più significativi.
Per questo caso specifico, abbiamo selezionato i seguenti ingressi: temperatura del pacco statorico, temperatura degli avvolgimenti statorici, portata, pressione nella condotta forzata, velocità di rotazione (RPM), potenza attiva (P), potenza reattiva (Q), temperature massime dei pattini su tutti e tre i cuscinetti di guida e sul cuscinetto reggispinta. Il modello implementato è stato configurato per prevedere e monitorare l'andamento dell'ampiezza della prima armonica dello spostamento estratto dell'albero (S1A). La Tabella 2 elenca i segnali di uscita considerati in questo caso.
| Colonna A | Colonna B |
|---|---|
| RV-UGB-X-S1.A | Ampiezza della prima armonica della vibrazione relativa - Cuscinetto di guida superiore, direzione X (µm) |
| RV-UGB-Y-S1.A | Ampiezza della prima armonica della vibrazione relativa - Cuscinetto di guida superiore, direzione Y (µm) |
| RV-LGB-X-S1.A | Ampiezza della prima armonica della vibrazione relativa - Cuscinetto di guida inferiore, direzione X (µm) |
| RV-LGB-Y-S1.A | Ampiezza della prima armonica della vibrazione relativa - Cuscinetto di guida inferiore, direzione X (µm) |
| RV-TGB-X-S1.A | Ampiezza della prima armonica della vibrazione relativa - Cuscinetto di guida della turbina, direzione X (µm) |
| RV-TGB-Y-S1.A | Ampiezza della prima armonica della vibrazione relativa - Cuscinetto di guida della turbina, direzione X (µm) |
Successivamente, abbiamo addestrato il modello utilizzando i segnali maggiormente correlati e ottimizzato gli iperparametri. Abbiamo valutato le prestazioni del modello sui set di validazione e di test e analizzato gli errori insieme agli esperti di settore per affinarlo ulteriormente. Infine, abbiamo implementato il modello e lo abbiamo integrato nel sistema di monitoraggio esistente, abilitando il monitoraggio in tempo reale.
Per l'addestramento iniziale e la valutazione, abbiamo utilizzato un anno di dati in condizioni di funzionamento normale, da giugno 2022 a giugno 2023. Abbiamo poi testato il modello con i dati raccolti da luglio 2023 a luglio 2024 e, da luglio 2024, il sistema è operativo sui gruppi idrogeneratori.
Risultati dei test
Grazie alla bassa latenza e alla capacità di generare risultati in pochi millisecondi, il sistema proposto può essere pienamente integrato nel sistema di monitoraggio esistente come modulo aggiuntivo (add-on) per il rilevamento precoce dei guasti.
Abbiamo utilizzato il sistema per analizzare diverse variabili chiave dell'impianto, tra cui Smax (lo spostamento massimo rilevato da due sonde di vibrazione relativa perpendicolari), il segnale di scariche parziali Qm+ (PD), l'attività totale delle scariche parziali (NQN) e la prima armonica dei segnali di vibrazione relativa; il sistema è in funzione in ambiente di produzione presso questa centrale dal luglio 2024.
Per valutare le capacità predittive della piattaforma, abbiamo utilizzato i dati storici del 2020 e del 2021 registrati durante un periodo in cui un'unità aveva manifestato un incremento delle vibrazioni sul cuscinetto della turbina. All'epoca l'algoritmo di machine learning non era ancora disponibile, ma i dati registrati ci hanno permesso di verificare l'efficacia del sistema.
La Figura 6 offre una panoramica della dashboard del sistema di machine learning, contenente i principali «indicatori di stato» (health indicators). Per ciascun segnale, un apposito indicatore visualizza il residuo istantaneo, che rappresenta lo scostamento rispetto al normale comportamento atteso definito dal modello ML. Cliccando su un qualsiasi indicatore vengono mostrati il grafico completo della serie temporale e i valori numerici dettagliati, consentendo un'analisi diagnostica più approfondita.
Sul lato sinistro (a) è mostrato un intervallo temporale in cui il gruppo idrogeneratore presenta ancora un comportamento normale, mentre sul lato destro (b) è riportato un esempio di comportamento anomalo rilevato. Per comunicare in modo immediato agli operatori l'entità dello scostamento rispetto alla condizione normale (attesa), sono stati definiti cinque livelli di allerta con colori differenti, ciascuno basato sulla percentuale di deviazione dai valori normali (attesi).
Come illustrato nella figura, inizialmente tutti i segnali rientravano nella zona sicura o stato normale, mantenendo i valori residui all'interno della fascia verde. Tuttavia, nel corso del tempo, poiché il valore monitorato si è progressivamente discostato dal comportamento normale atteso, ha finito per raggiungere ampiezze criticamente elevate.
Il sistema di monitoraggio era dotato di soglie di allarme convenzionali che hanno registrato tale incremento solo in una fase successiva. Se questo modello di machine learning fosse stato attivo all'epoca, l'operatore avrebbe potuto individuare e mitigare le prime deviazioni dal comportamento normale con oltre un mese di anticipo rispetto al raggiungimento delle soglie di allarme tradizionali.


Analisi dei dati
Abbiamo analizzato nel dettaglio ciascun segnale, il momento del rilevamento dello scostamento e i corrispondenti valori previsti.
Vibrazione relativa del cuscinetto di guida superiore (RV-UGB)
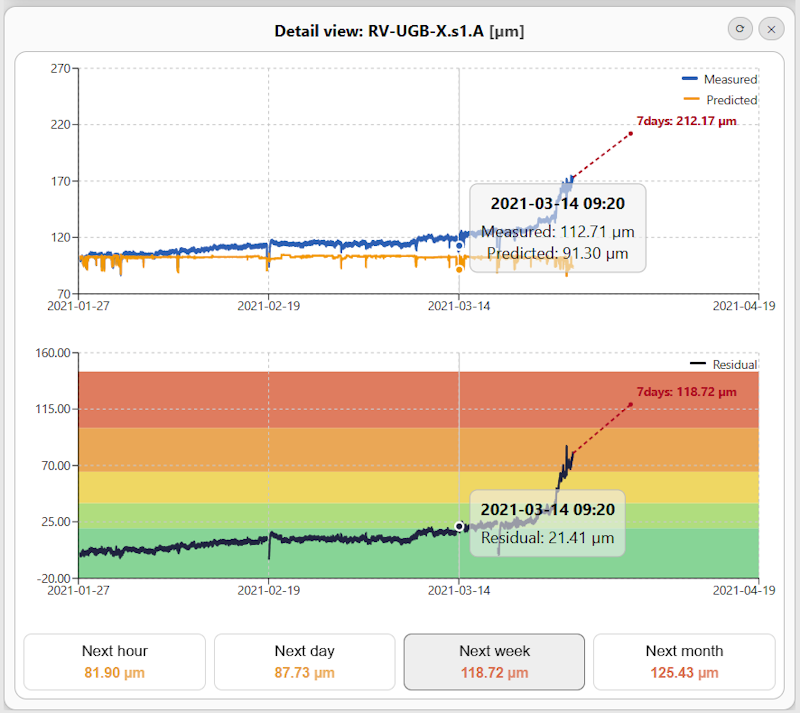
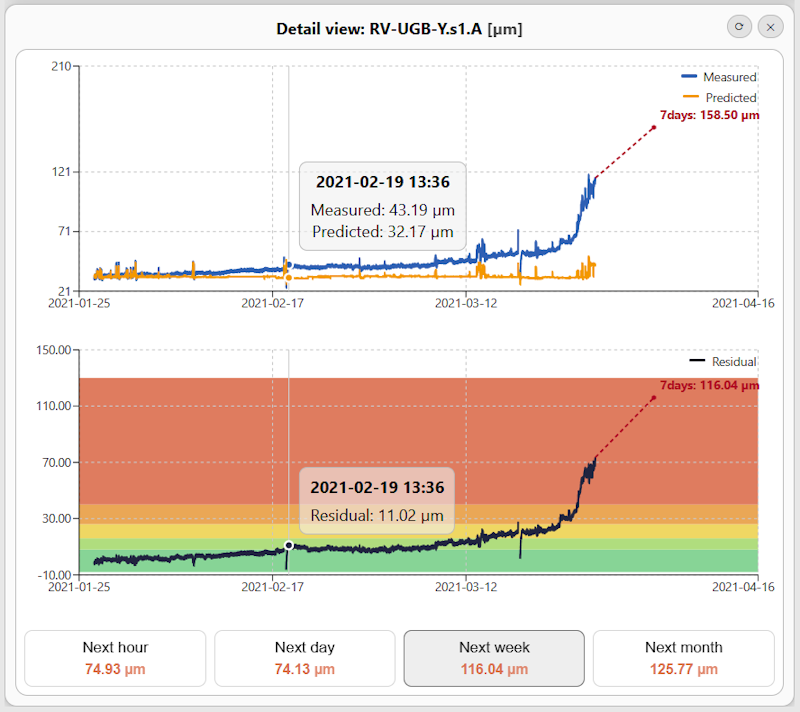
La Figura 7 mostra i valori misurati e previsti del segnale RV-UGB-S1A per entrambe le direzioni X e Y. Per ciascun segnale sono inoltre visualizzati i pannelli di previsione relativi a un'ora, un giorno, una settimana e un mese oltre l'ultima misurazione disponibile. A titolo esemplificativo, nella figura è attivata la previsione a una settimana, indicata nei diagrammi da una linea tratteggiata. Il confronto tra le due direzioni evidenzia che lo scostamento nella direzione Y è significativamente maggiore rispetto a quello osservato nella direzione X.
Prima del manifestarsi del comportamento anomalo eccessivo e del conseguente arresto completo del generatore, il residuo nella direzione Y è entrato nella fascia di allerta rossa, segnalando una condizione altamente critica e potenzialmente pericolosa.
La prima deviazione in questo gruppo idrogeneratore, definita come la prima uscita dalla fascia normale, è stata rilevata nella direzione X circa 37 giorni prima del comportamento anomalo eccessivo. Tuttavia, il segnale è successivamente rientrato nell'intervallo di normalità. Al contrario, gli scostamenti nella direzione Y sono diventati visibili circa 14 giorni prima del comportamento anomalo eccessivo, aumentando rapidamente con l'avvicinarsi dell'evento.
Vibrazione relativa del cuscinetto di guida inferiore (RV-LGB)
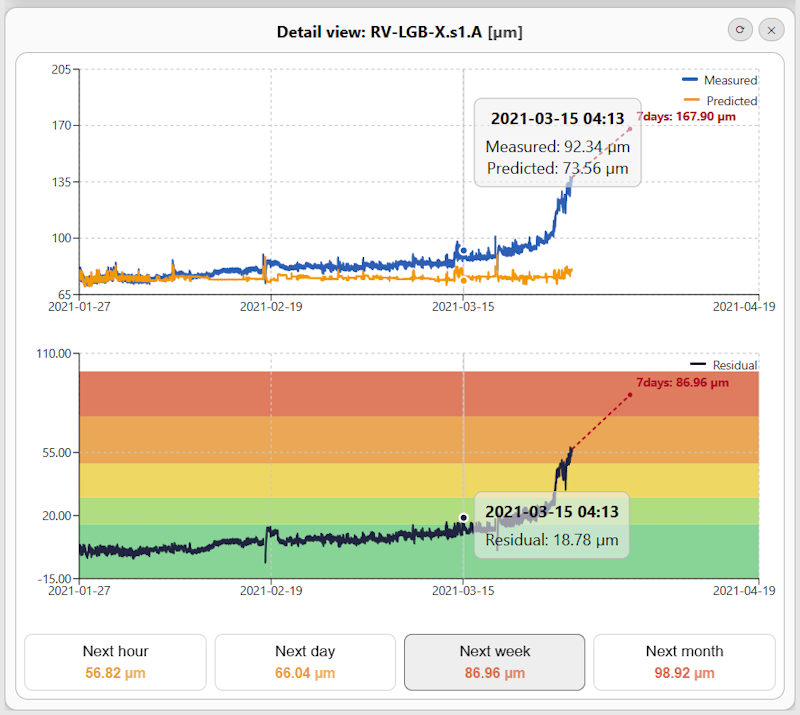
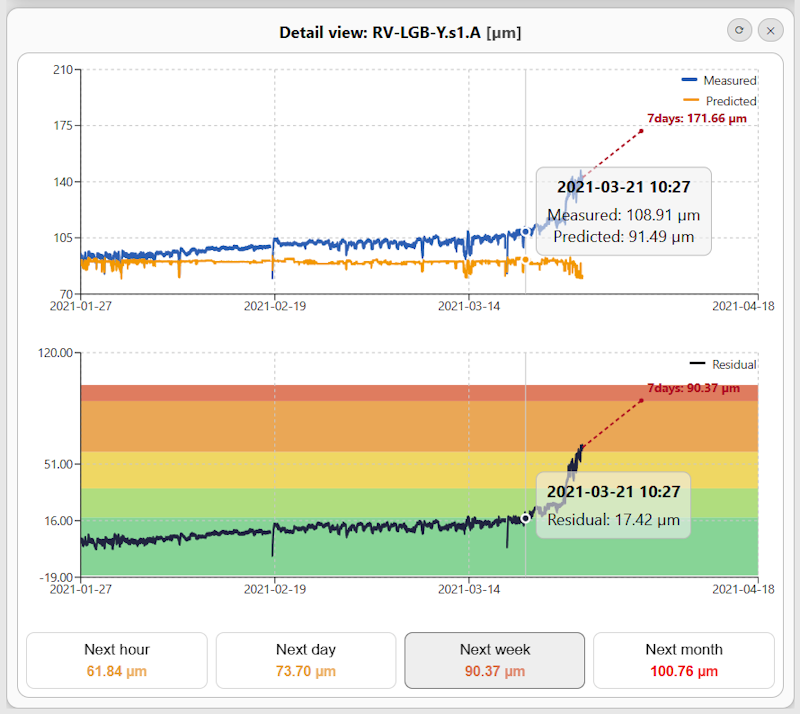
La Figura 8 mostra i valori misurati e previsti del segnale RV-LGB-S1.A per entrambe le direzioni X e Y. Il segnale residuo e il livello di scostamento in entrambe le direzioni sono simili e il valore massimo rientra nella fascia arancione, che indica un'allerta elevata (High Warning). Il livello di allerta di questi segnali è inferiore rispetto a quello dei segnali RV-LGB-1S. La prima deviazione nel generatore è stata rilevata nella direzione X circa 13 giorni prima del comportamento anomalo eccessivo, mentre nella direzione Y circa 7 giorni prima.
Vibrazione relativa del cuscinetto di guida della turbina
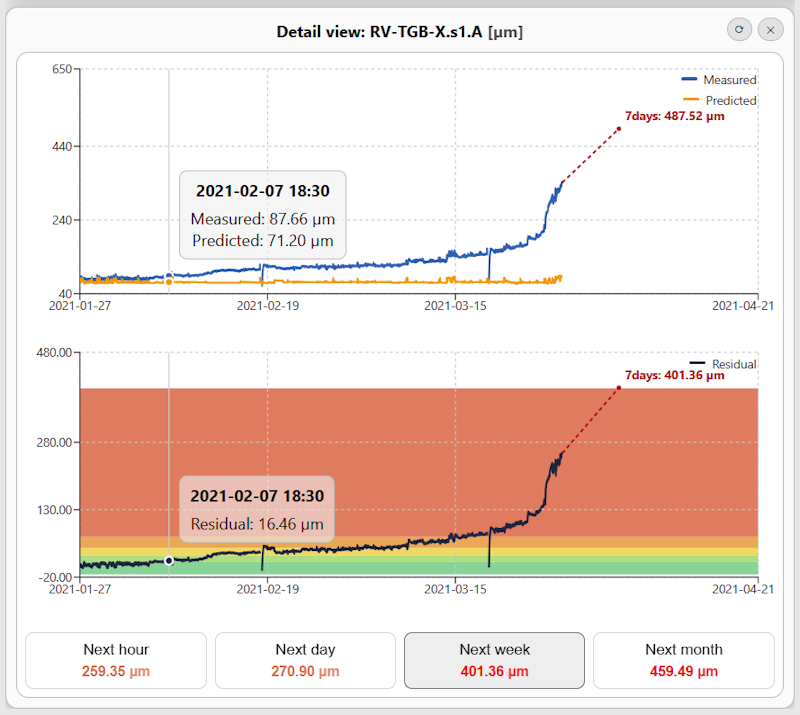
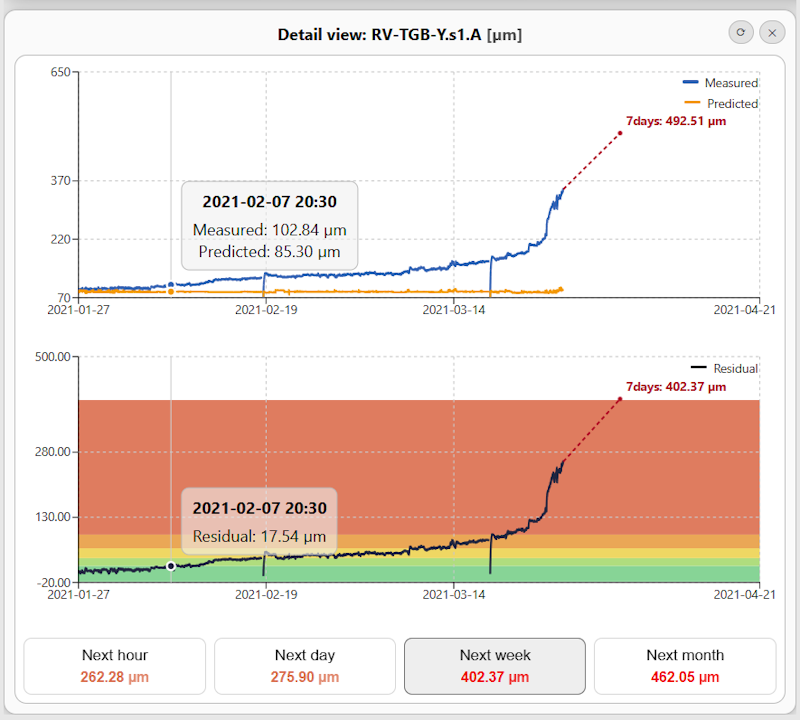
La Figura 9 mostra i valori misurati e previsti del segnale RV-TGB-S1.A per entrambe le direzioni X e Y. I segnali residui e i livelli di scostamento in entrambe le direzioni sono simili e il valore massimo ricade nella fascia rossa, indicando una condizione altamente critica e potenzialmente pericolosa. I livelli di allerta in questi segnali sono molto più elevati e precoci rispetto ai segnali RV-HGB-S1 e RV-LGB-S1.
Le prime deviazioni in questi segnali erano rilevabili fino a 47 giorni prima del comportamento anomalo eccessivo, offrendo una finestra temporale considerevole per il preallarme e per eventuali azioni preventive. Se il sistema proposto fosse stato operativo e disponibile all'epoca, gli avvisi generati avrebbero consentito agli esperti di settore di intervenire tempestivamente, prevenendo potenzialmente i danni conseguenti.
Conclusioni
L'implementazione e l'analisi del sistema di monitoraggio basato sul machine learning in questo caso studio dimostrano l'efficacia del metodo proposto. I risultati indicano che è possibile rilevare potenziali scostamenti nel comportamento del sistema con maggiore anticipo rispetto ai sistemi di monitoraggio convenzionali e prima che vengano raggiunti i limiti predefiniti e le soglie di allarme standard. Apprendendo il normale comportamento operativo del gruppo idrogeneratore e analizzando il segnale residuo, il metodo potenzia il sistema di monitoraggio tradizionale e riduce la necessità di un'analisi manuale continua.
L'approccio basato sui residui fornisce indicazioni più precoci e chiare sull'insorgere di anomalie. La Tabella 3 mostra che le deviazioni dal comportamento normale in ciascun segnale monitorato erano osservabili con diversi giorni di anticipo. È particolarmente degno di nota il fatto che le prime deviazioni nel segnale RV-TGB-X-S1.A fossero rilevabili fino a 47 giorni prima dell'evento di comportamento anomalo eccessivo e del conseguente arresto completo.
| / | Basso avviso | Avviso | Avviso alto | Criticità |
|---|---|---|---|---|
| RV-UGB-X-S1.A | 37 | 2 | 1 | - |
| RV-UGB-Y-S1.A | 14 | 14 | 5 | 2 |
| RV-LGB-X-S1.A | 13 | 2 | 1 | - |
| RV-LGB-Y-S1.A | 7 | 2 | 1 | - |
| RV-TGB-X-S1.A | 47 | 43 | 25 | 14 |
| RV-TGB-Y-S1.A | 47 | 37 | 19 | 7 |
L'applicazione di questo modello non si limita ai soli segnali presentati in questo caso studio, ma si estende anche ad altre grandezze di uscita e indicatori di stato, quali le misure di scariche parziali, i segnali del traferro (air-gap) e altri importanti parametri diagnostici della macchina. Estendendo l'approccio a molteplici gruppi di segnali e integrando i modelli risultanti, è possibile realizzare un sistema di monitoraggio più completo e affidabile.
Questa ricerca rappresenta un passo significativo verso un'analisi data-driven più efficace e avvicina il sistema allo sviluppo di un digital twin del generatore. Tale gemello digitale consentirebbe di eseguire simulazioni simultanee e analisi in tempo reale, migliorando la comprensione del comportamento del generatore e supportando decisioni più consapevoli in materia di esercizio e manutenzione.


